
LOST MARY BM1600. Бесплатная отладочная плата PUYA PY32F002B
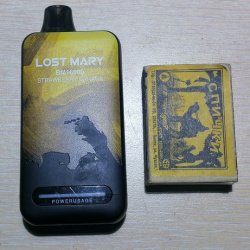
Теперь и с адресными RGB-светодиодами!
Подробности под катом.
Добро пожаловать!
Изначально это был заряжаемый вейп на 16 тысяч затяжек.
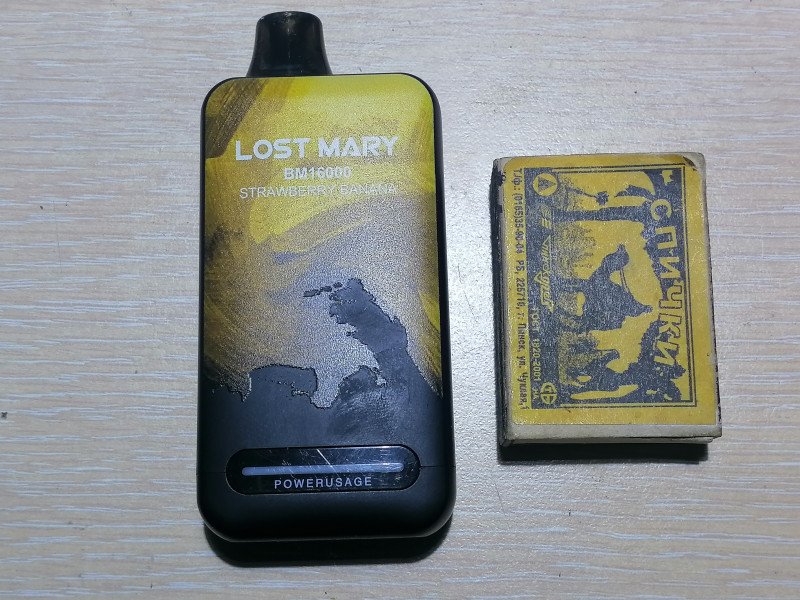 Дешевизна 32-битных МК на ядре Cortex-M0 от PUYA позволяет напихивать в функционал разное. На этот раз многосегментного индикатора сюда не положили. Зато положили светодиодную ленту.
Она переключает 6 цветовых оттенков после каждой затяжки и сигнализирует красным о низком уровне жидкости.
Вскрывается корпус довольно просто. Поворачиваем его набок, ставим лезвие ножа в щель между дном и крышкой, нажимаем и покачиваем, пока дно не выйдет примерно на миллиметр.
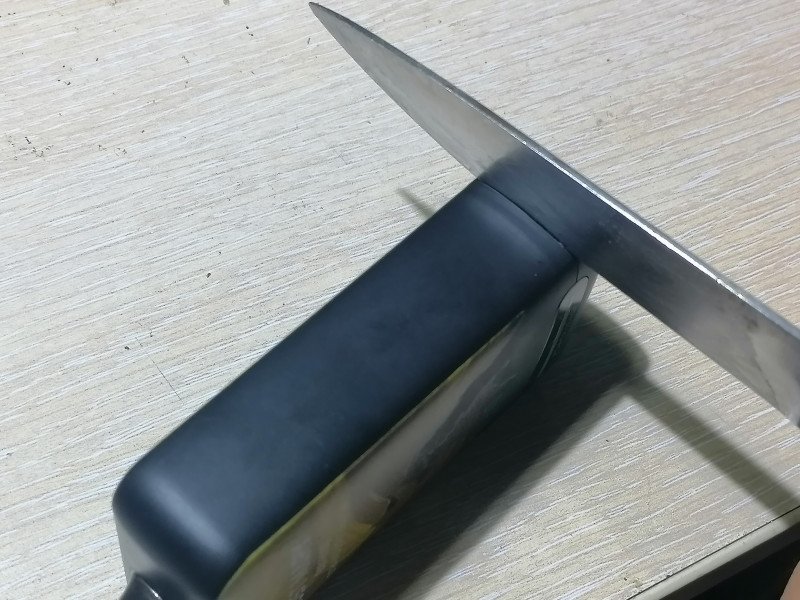 Потом переворачиваем на другую сторону и повторяем процедуру.
После этого начинку можно вытянуть наружу:
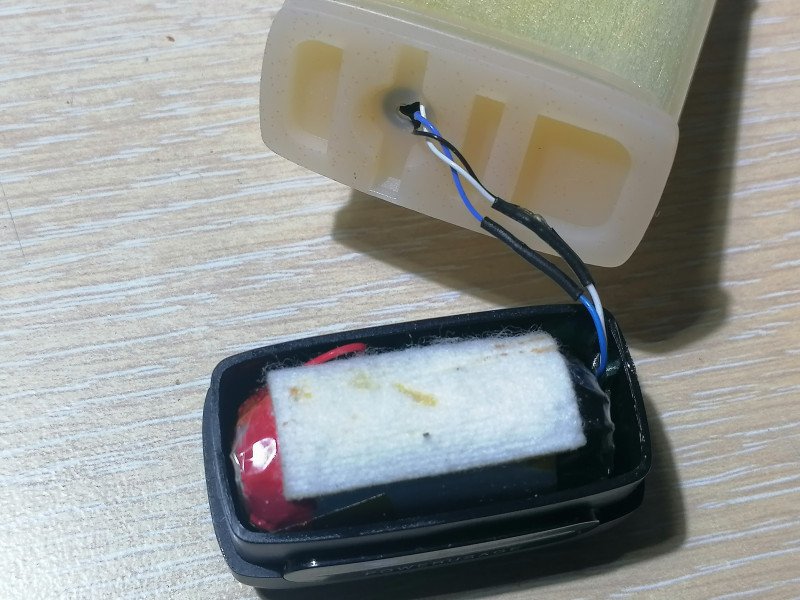
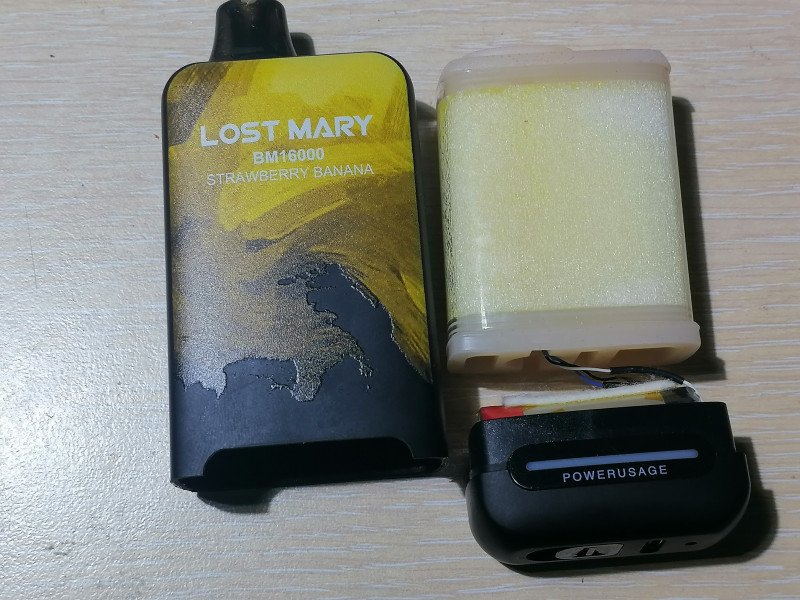 Аккумуляторная ячейка щедро облеплена абсорбентом на случай протечки жидкости:
 Она имеет типоразмер 16350 и заявленную емкость 650 мАч. Плата под ней лишена дополнительной защиты — нет ни накладной пластины, ни герметика:
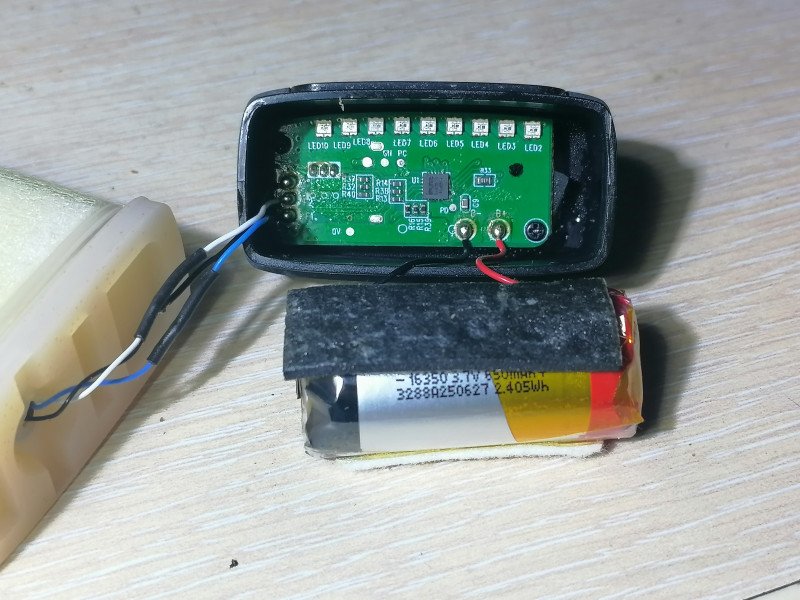 В корпусе её держат два маааленьких таких саморезика.
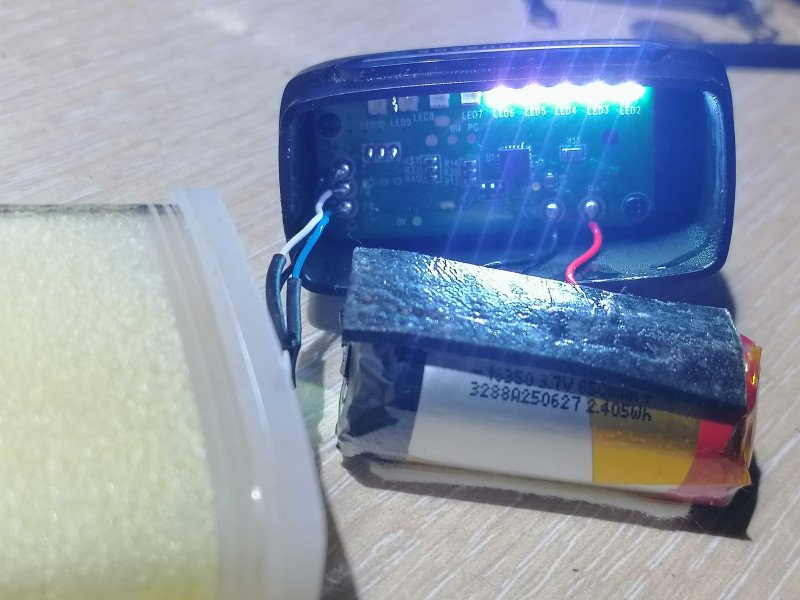
Линейка светодиодов при зарядке светится белым:
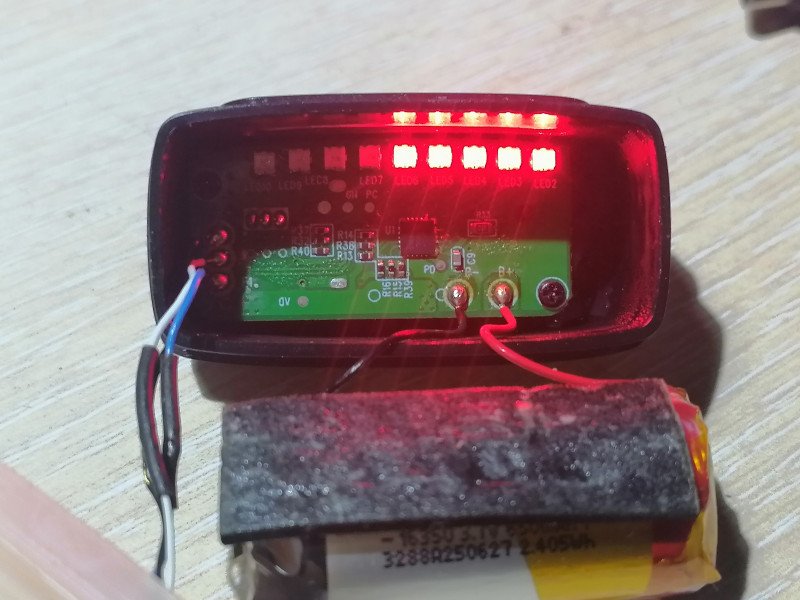
 А вот, собственно, и индикация опустошеннности:
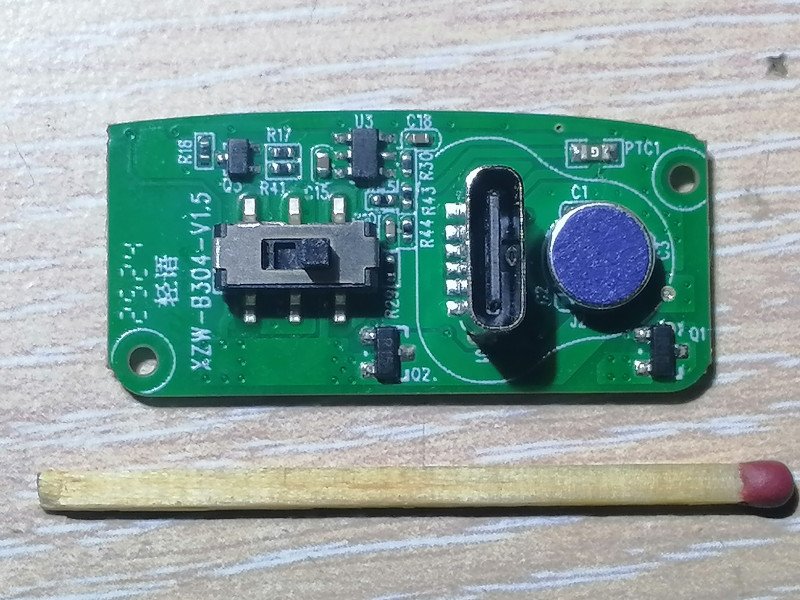
 На нижней стороне платы размещены зарядный разъём USB-C, переключатель режимов накурки и часть элементов схемы:
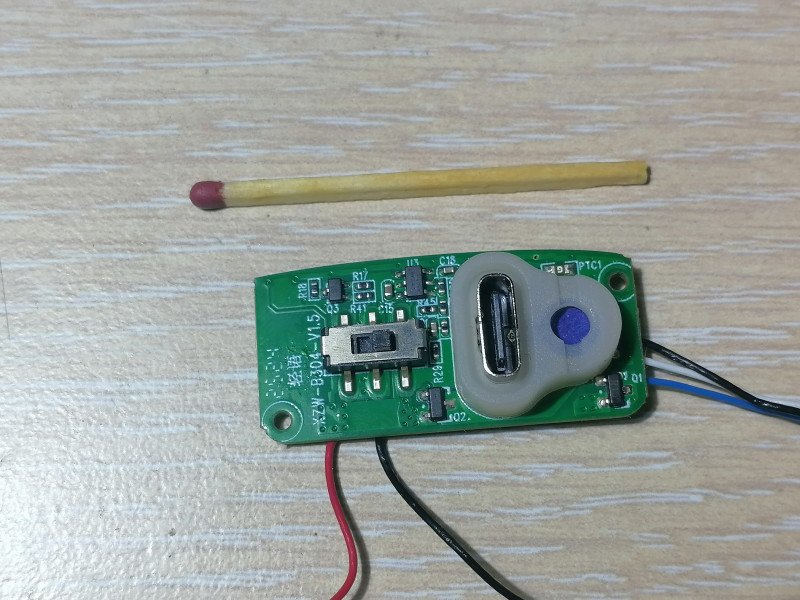 Сверху — светодиодная лента и МК:
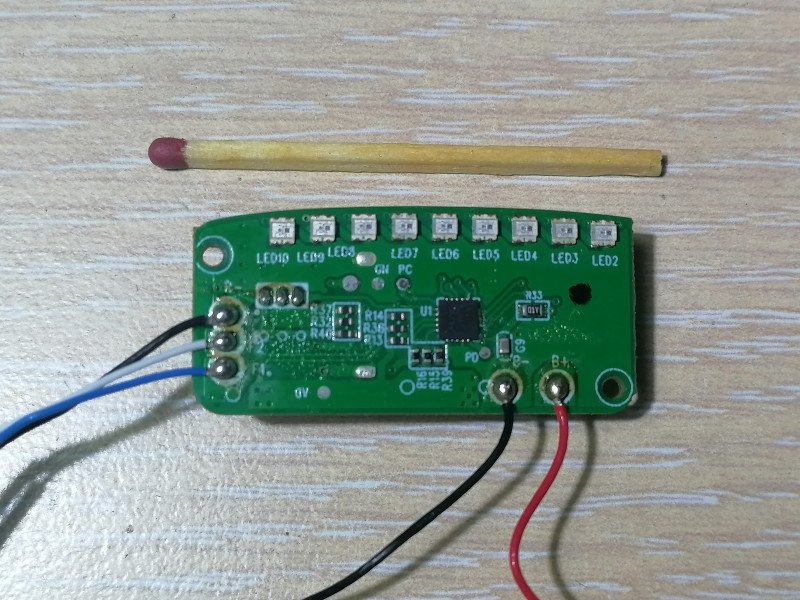 Нижняя сторона крупным планом:
 За зарядку аккумуляторной ячейки отвечает микросхема LP4068:
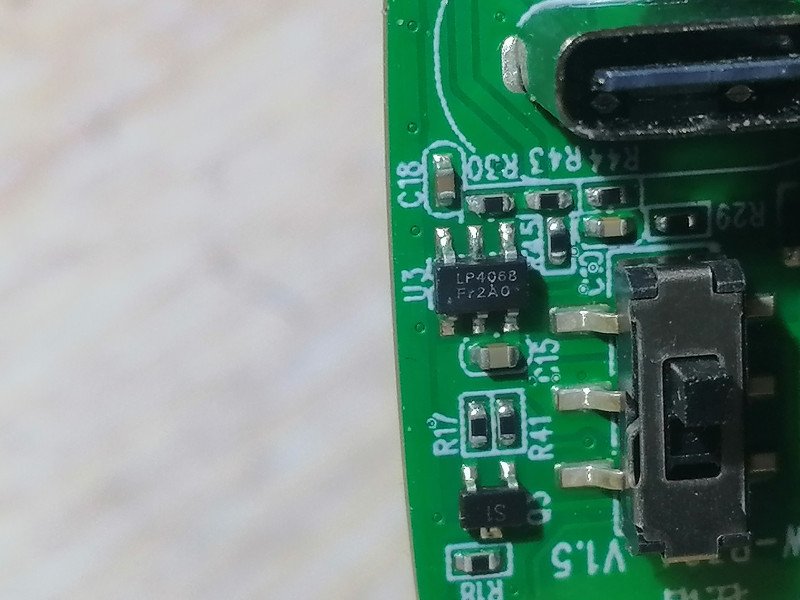 Ключ Q3 управляет питанием светодиодной ленты.
Верхняя сторона крупным планом:
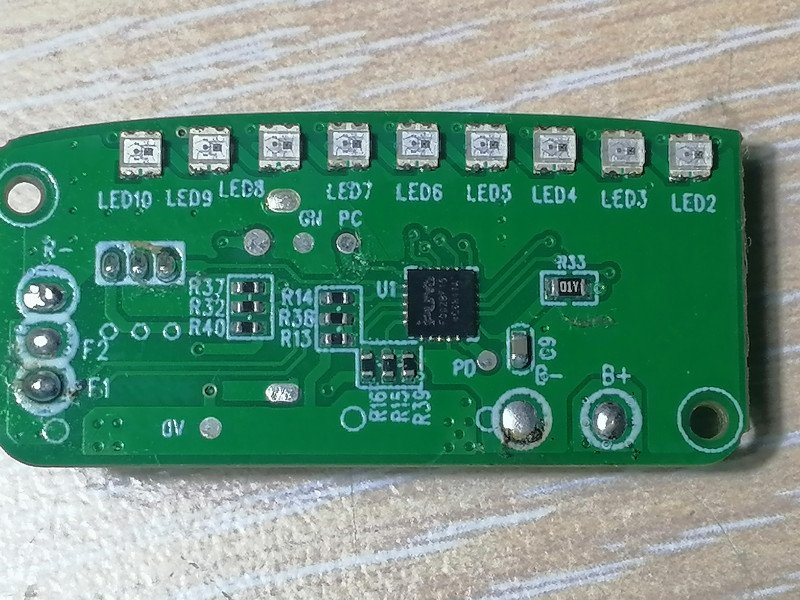 Светодиоды тут применены WS2812-совместимые. Их тут 9, но нумерация почему-то начинается со второго.
Микроконтроллер PY32F002BF крупным планом:
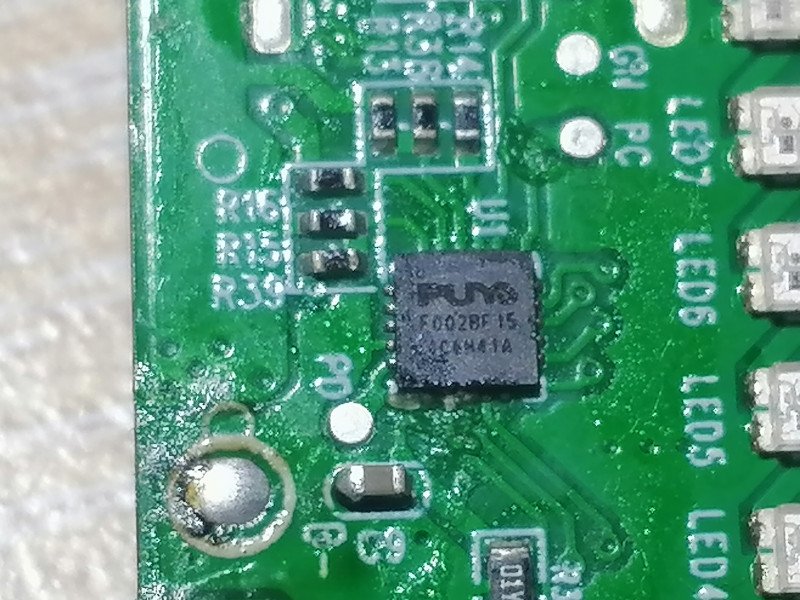 МК довольно фаршированный — 24K Flash/3KRAM, тактовая частота до 48 MHz, 128 байт однократно программируемой памяти, 3 16-битных таймера, 12-битный АЦП (8+2ch,0,75 Msps); и наконец-то USART, SPI и I2C. Всё это счастье стоит 11 центов в оптовой партии — в полтора раза дороже, чем предыдущий подопытный экземпляр:)
Его распиновка:
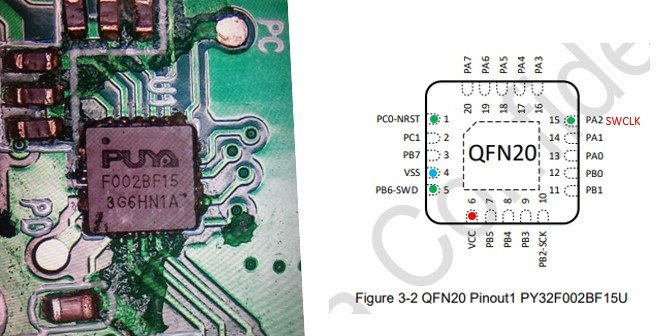 Вывод 5(SWD) выведен на контактную площадку PD, вывод 15(SWCLK) — на контактную площадку PC. Вывод 1(NRST) на плате не разведен, поэтому его придётся выносить отдельно тонкой эмалированной проволочкой примерно вот так:
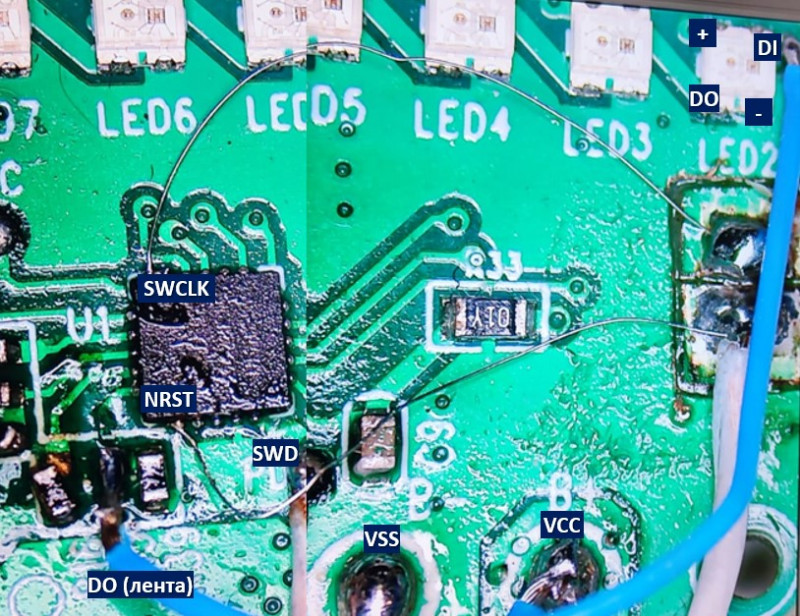 Ну или просто тыкаться в него иголкой с припаянным проводом при прошивке. Символичненько так, да:)
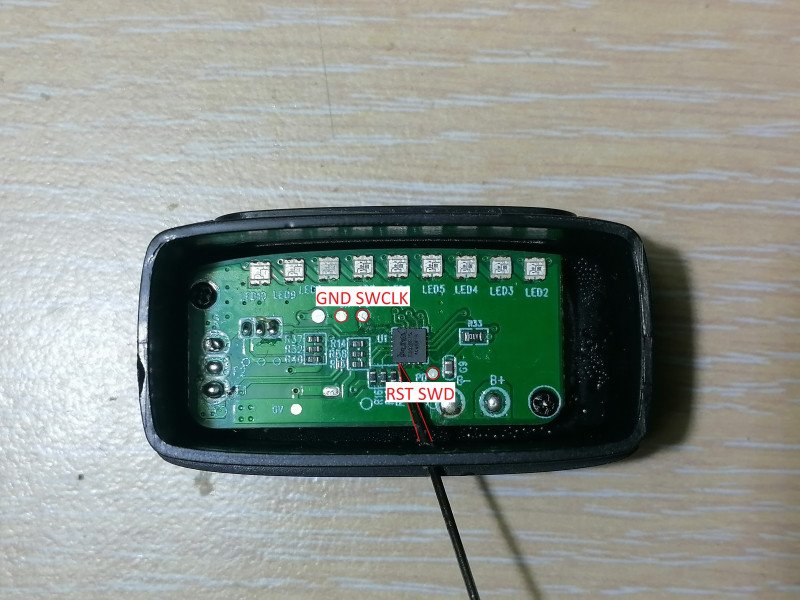 Если иголку при этом не хочется держать в руках, простейшим держателем для неё может быть нижняя часть корпуса вейпа. Иголка при этом должна подходить к плате под наклоном:
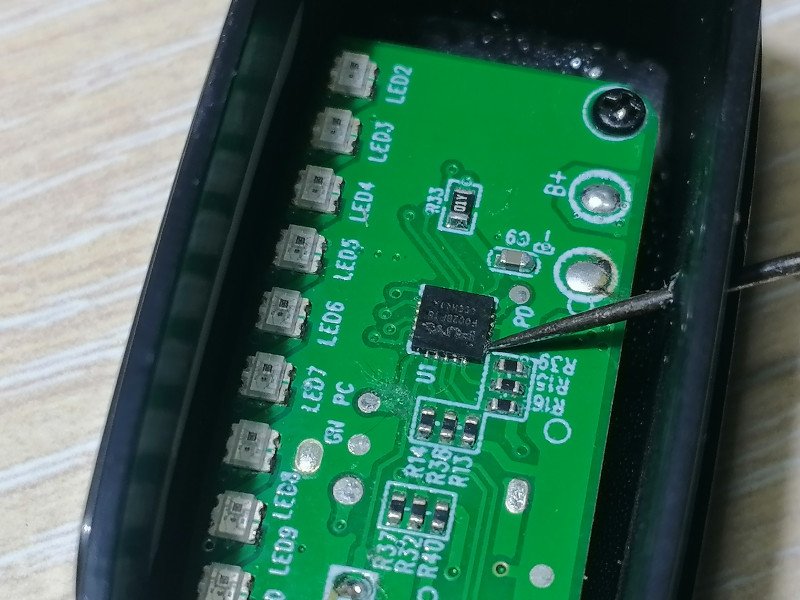 Более изящное решение потребует кусочка тонкой упругой стальной проволоки:
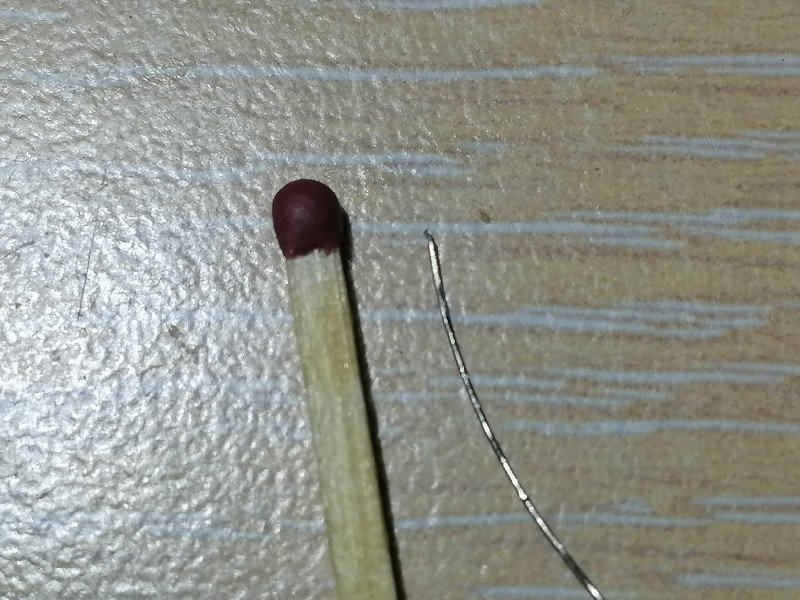 Обкусываем её конец наискосок и выгибаем вот такую загогулину:
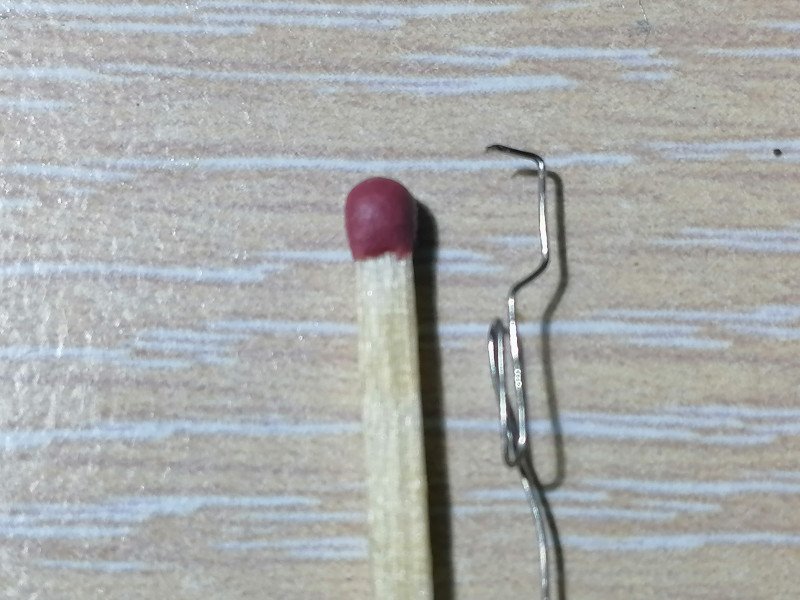 После чего с упором острого кончика загогулины в нужный вывод МК с легким натягом прихватываем её к плате каплей лака для ногтей:
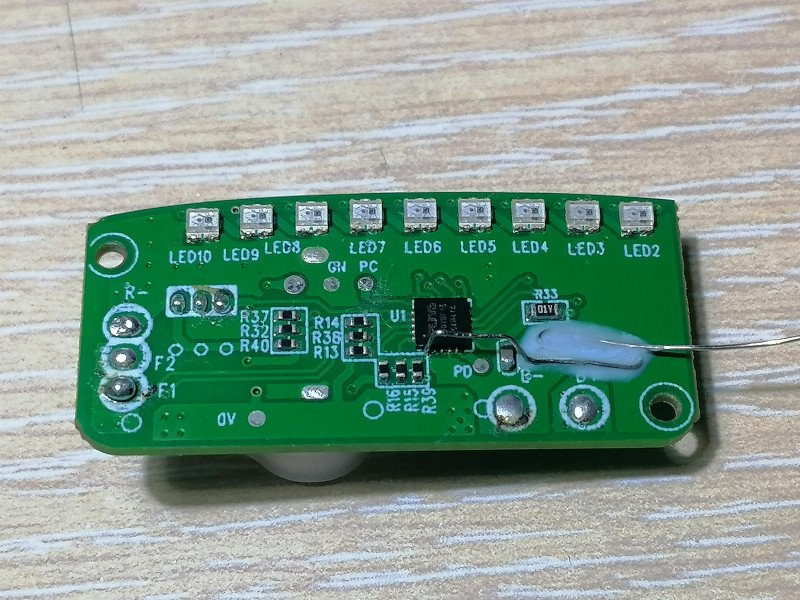 Теперь к свободному концу провода можно спокойно паяться(с хорошим флюсом) или цепляться крокодилом.
Программирование успешно выполняется слегка доработанным дешевым и доступным программатором ST-Link V2, перешитым в J-Link.
Вот тут можно найти некоторые шаблоны для программирования для этих МК, дополнительная информация здесь.
Изначально на плате вход светодиодной ленты подключен к 7 выводу МК (PB5). Это позволяет управлять ею при помощи ШИМа на таймере. Для упрощения управления её можно перевесить на SPI. Для этого нужно перерезать дорожку от вывода 7 и подключить ленту к выводу 20 МК(PA7), он соединен с резистором R15.
Пример исходного кода для работы с адресной светодиодной лентой:
Пример проекта в работе: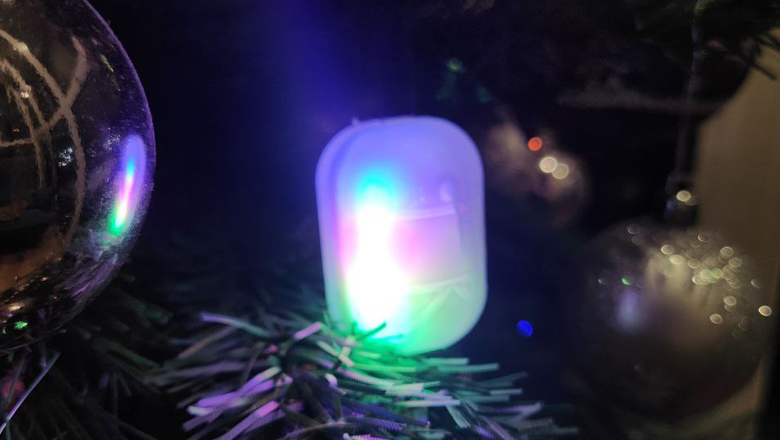 Между тем 9 светодиодов точно соответствуют набору игл матричного принтера, так что из данной платы можно сделать дисплей с механической разверткой. Разумеется, передавать произвольный текст на подвижную плату несколько сложно, так что обычно функциональность такого дисплея ограничивается отображением времени. Такая конструкция так и называется — «часы-пропеллер»:
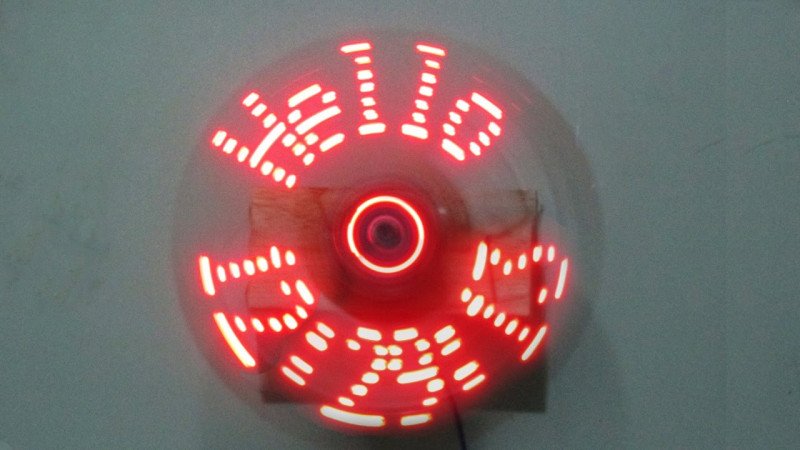 Бывают они как с осевым отображением, так и с боковым:
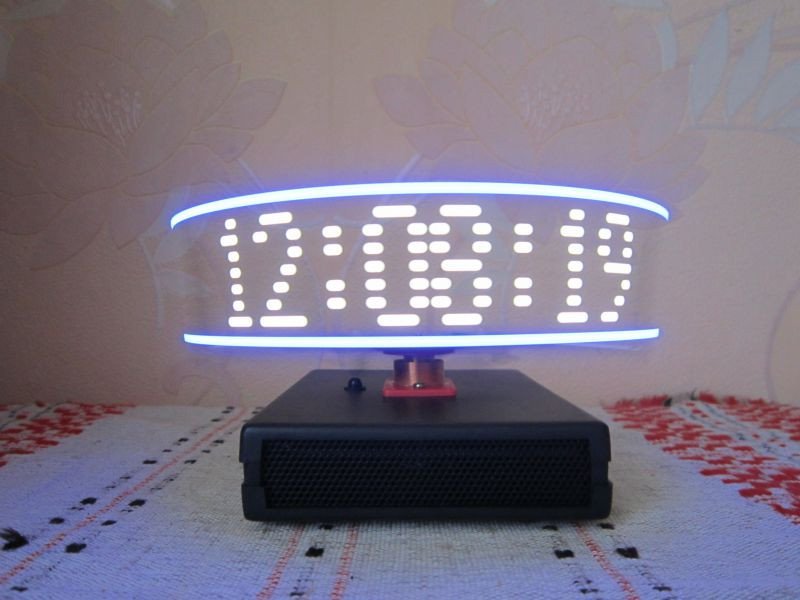 В качестве привода и основы такой конструкции удобно использовать 120-140-мм вентилятор от компьютера. Для передачи питания на подвижную часть лучше использовать не вращающиеся контактные кольца, а трансформатор, первичная обмотка которого размещается на раме вентилятора, а вторичная — на кольцевом бумажном каркасе, надетом на крыльчатку, или же непосредственно на самой крыльчатке без использования каркаса:
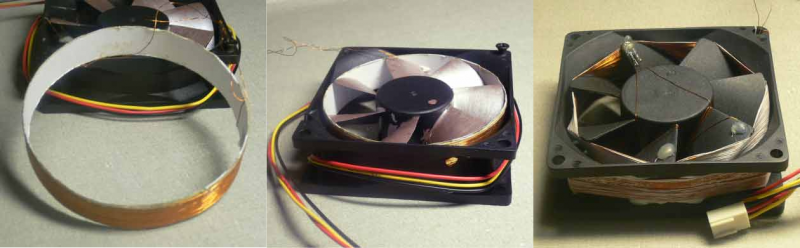 Но плоские катушки от Qi-зарядок справятся с передачей мощности лучше, да и готовый генератор накачки там уже есть.
Для реализации термометра уже всё-таки придется ставить беспроводной интерфейс термодатчика.
Подробности под катом.
Добро пожаловать!
Изначально это был заряжаемый вейп на 16 тысяч затяжек.
Дешевизна 32-битных МК на ядре Cortex-M0 от PUYA позволяет напихивать в функционал разное. На этот раз многосегментного индикатора сюда не положили. Зато положили светодиодную ленту.Она переключает 6 цветовых оттенков после каждой затяжки и сигнализирует красным о низком уровне жидкости.
Вскрывается корпус довольно просто. Поворачиваем его набок, ставим лезвие ножа в щель между дном и крышкой, нажимаем и покачиваем, пока дно не выйдет примерно на миллиметр.
Потом переворачиваем на другую сторону и повторяем процедуру.После этого начинку можно вытянуть наружу:
Аккумуляторная ячейка щедро облеплена абсорбентом на случай протечки жидкости:Она имеет типоразмер 16350 и заявленную емкость 650 мАч. Плата под ней лишена дополнительной защиты — нет ни накладной пластины, ни герметика:В корпусе её держат два маааленьких таких саморезика.Линейка светодиодов при зарядке светится белым:
А вот, собственно, и индикация опустошеннности:На нижней стороне платы размещены зарядный разъём USB-C, переключатель режимов накурки и часть элементов схемы:Сверху — светодиодная лента и МК:Нижняя сторона крупным планом:За зарядку аккумуляторной ячейки отвечает микросхема LP4068:Ключ Q3 управляет питанием светодиодной ленты.Верхняя сторона крупным планом:
Светодиоды тут применены WS2812-совместимые. Их тут 9, но нумерация почему-то начинается со второго.Микроконтроллер PY32F002BF крупным планом:
МК довольно фаршированный — 24K Flash/3KRAM, тактовая частота до 48 MHz, 128 байт однократно программируемой памяти, 3 16-битных таймера, 12-битный АЦП (8+2ch,0,75 Msps); и наконец-то USART, SPI и I2C. Всё это счастье стоит 11 центов в оптовой партии — в полтора раза дороже, чем предыдущий подопытный экземпляр:)Его распиновка:
Вывод 5(SWD) выведен на контактную площадку PD, вывод 15(SWCLK) — на контактную площадку PC. Вывод 1(NRST) на плате не разведен, поэтому его придётся выносить отдельно тонкой эмалированной проволочкой примерно вот так:Ну или просто тыкаться в него иголкой с припаянным проводом при прошивке. Символичненько так, да:)Если иголку при этом не хочется держать в руках, простейшим держателем для неё может быть нижняя часть корпуса вейпа. Иголка при этом должна подходить к плате под наклоном:Более изящное решение потребует кусочка тонкой упругой стальной проволоки:Обкусываем её конец наискосок и выгибаем вот такую загогулину:После чего с упором острого кончика загогулины в нужный вывод МК с легким натягом прихватываем её к плате каплей лака для ногтей:Теперь к свободному концу провода можно спокойно паяться(с хорошим флюсом) или цепляться крокодилом. Программирование успешно выполняется слегка доработанным дешевым и доступным программатором ST-Link V2, перешитым в J-Link.
Вот тут можно найти некоторые шаблоны для программирования для этих МК, дополнительная информация здесь.
Изначально на плате вход светодиодной ленты подключен к 7 выводу МК (PB5). Это позволяет управлять ею при помощи ШИМа на таймере. Для упрощения управления её можно перевесить на SPI. Для этого нужно перерезать дорожку от вывода 7 и подключить ленту к выводу 20 МК(PA7), он соединен с резистором R15.
Пример исходного кода для работы с адресной светодиодной лентой:
Дополнительная информация
#include "main.h"
#include "py32f002b_hal.h"

#include "ws2812_spi.h"
#include <py32f002bx5.h>


/* Private define ------------------------------------------------------------*/
/* Private variables ---------------------------------------------------------*/
/* Private user code ---------------------------------------------------------*/
/* Private macro -------------------------------------------------------------*/
/* Private function prototypes -----------------------------------------------*/
SPI_HandleTypeDef Spi1Handle;


// Structures for ADC settings
ADC_HandleTypeDef             AdcHandle;
ADC_HandleTypeDef             AdcHandle_t;
ADC_ChannelConfTypeDef        sConfig;
ADC_ChannelConfTypeDef        sConfig_t;
// Variable for storing ADC
volatile uint16_t             aADCxConvertedData;
// Arrays for ADC
uint32_t adc_value[6]; // Battary voltage
uint32_t adc_temp[6];  // temoperature
float T_VCC; // This for conversions formlas from DS, in this case im no use it
float Temperature;


static void APP_AdcConfig(void);   // Config for battary measurements
static void APP_AdcConfig_t(void); // Config for temperature measurements
static void policeLights(void);    // Red-blue simple effect
static void showPower(void);       // To display battary voltage by leds
static void showTemp(void);        // To display temperature by leds
static void APP_GpioConfig(void);  // GPIO for power up leds

/**
  * @brief  Application Entry Function.
  * @retval int
  */
int main(void)
{


  float factor1, factor2; // For rainbow effect
  uint16_t ind;           // For rainbow effect, how many rainbows on line
  int i;                  // This switch rainbow step
  HAL_Init();
    __HAL_RCC_GPIOA_CLK_ENABLE();

 uint8_t delay=0;
  APP_GpioConfig();
  HAL_GPIO_WritePin(GPIOB,GPIO_PIN_3,0); // turn on leds - 0, off - 1
    // Set leds off, you must set up all array of data for leds
    ws2812_pixel(0, 0, 0, 0);
    ws2812_pixel(1, 0, 0, 0);
    ws2812_pixel(2, 0, 0, 0);
    ws2812_pixel(3, 0, 0, 0);
    ws2812_pixel(4, 0, 0, 0);
    ws2812_pixel(5, 0, 0, 0);
    ws2812_pixel(6, 0, 0, 0);
    ws2812_pixel(7, 0, 0, 0);

  while (1)
  {
    // Use adc channel for battary measurements
    APP_AdcConfig();
    HAL_ADC_Start(&AdcHandle);
    HAL_ADC_PollForConversion(&AdcHandle,1000000);
    adc_value[0]=HAL_ADC_GetValue(&AdcHandle);
    T_VCC=adc_value[0];
    // Use adc channel for temperature measurements
    APP_AdcConfig_t();
    HAL_ADC_Start(&AdcHandle_t);
    HAL_ADC_PollForConversion(&AdcHandle_t,1000000);
    adc_temp[0]=HAL_ADC_GetValue(&AdcHandle_t);
    Temperature=adc_temp[0];
    // If battary > 2.9 V and temperature < 27 deg C
    if ((T_VCC<1600) & (Temperature<950))
    {
      for (size_t k = 0; k < 1800; k++) // Raibow cycle
        {
        // This speed up rainbow
        if (k<100) {delay=14;}
        if ((k<400)&(k>100)) {delay=10;}
        if ((k<1200)&(k>400)) {delay=9;}
        if ((k<2000)&(k>1200)) {delay=5;}
        // Raindow effect begin. Thanks https://adrianotiger.github.io/Neopixel-Effect-Generator/
        i++;
      for(uint16_t j=0;j<WS2812_NUM_LEDS;j++) {
        ind = i+j * 1;
        switch((int)((ind % WS2812_NUM_LEDS) / 3)) {
          case 0: factor1 = 1.0 - ((float)(ind % WS2812_NUM_LEDS - 0 * 3) / 3);
                  factor2 = (float)((int)(ind - 0) % WS2812_NUM_LEDS) / 3;
                  ws2812_pixel(j, 128 * factor1 + 0 * factor2, 0 * factor1 + 128 * factor2, 0 * factor1 + 0 * factor2);
                  ws2812_send_spi();
                  HAL_Delay(delay);
                  break;
          case 1: factor1 = 1.0 - ((float)(ind % WS2812_NUM_LEDS - 1 * 3) / 3);
                  factor2 = (float)((int)(ind - 3) % WS2812_NUM_LEDS) / 3;
                  ws2812_pixel(j, 0 * factor1 + 0 * factor2, 128 * factor1 + 0 * factor2, 0 * factor1 + 128 * factor2);
                  ws2812_send_spi();
                  HAL_Delay(delay);
                  break;
          case 2: factor1 = 1.0 - ((float)(ind % WS2812_NUM_LEDS - 2 * 3) / 3);
                  factor2 = (float)((int)(ind - 9) % WS2812_NUM_LEDS) / 3;
                  ws2812_pixel(j, 0 * factor1 + 128 * factor2, 0 * factor1 + 0 * factor2, 128 * factor1 + 0 * factor2);
                  ws2812_send_spi();
                  HAL_Delay(delay);
                  break;
        }
      }
      // RAinbow effect end. Consume 47 mA approx
    }
    policeLights();
    ws2812_pixel(0, 0, 0, 0);
    ws2812_pixel(1, 0, 0, 0);
    ws2812_pixel(2, 0, 0, 0);
    ws2812_pixel(3, 0, 0, 0);
    ws2812_pixel(4, 0, 0, 0);
    ws2812_pixel(5, 0, 0, 0);
    ws2812_pixel(6, 0, 0, 0);
    ws2812_pixel(7, 0, 0, 0);
    ws2812_pixel(8, 0, 0, 0);
    ws2812_send_spi();
    // 30 sec wait
    HAL_Delay(30000);

    }


    APP_AdcConfig();
    showPower();

    APP_AdcConfig_t();
    showTemp();

  }
}


/**
  * @brief  GPIO configuration.
  * @param  None
  * @retval None
  */
static void APP_GpioConfig(void)
{
   GPIO_InitTypeDef GPIO_InitStruct;


    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_SPI1_CLK_ENABLE();
    __HAL_RCC_GPIOB_CLK_ENABLE();


    /* PA7 -> AF0 -> MOSI */
    GPIO_InitStruct.Pin       = GPIO_PIN_7;
    GPIO_InitStruct.Mode      = GPIO_MODE_AF_PP;
    GPIO_InitStruct.Speed     = GPIO_SPEED_FREQ_HIGH;
    GPIO_InitStruct.Alternate = GPIO_AF0_SPI1;
    HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);

    /* Вывод для управления транзистором Q3*/
    GPIO_InitStruct.Pin = GPIO_PIN_3;
    GPIO_InitStruct.Mode =  GPIO_MODE_OUTPUT_PP;
    GPIO_InitStruct.Pull = GPIO_PULLUP;
    GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOB, &GPIO_InitStruct);


  Spi1Handle.Instance               = SPI1;
  Spi1Handle.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_4;
  Spi1Handle.Init.Direction         = SPI_DIRECTION_1LINE;
  Spi1Handle.Init.CLKPolarity       = SPI_POLARITY_LOW;
  Spi1Handle.Init.CLKPhase          = SPI_PHASE_1EDGE;
  Spi1Handle.Init.DataSize          = SPI_DATASIZE_8BIT;
  Spi1Handle.Init.FirstBit          = SPI_FIRSTBIT_MSB;
  Spi1Handle.Init.NSS               = SPI_NSS_SOFT;
  Spi1Handle.Init.Mode              = SPI_MODE_MASTER;

  HAL_SPI_Init(&Spi1Handle);

  if (HAL_SPI_DeInit(&Spi1Handle) != HAL_OK)
  {
    APP_ErrorHandler();
  }
  if (HAL_SPI_Init(&Spi1Handle) != HAL_OK)
  {
    APP_ErrorHandler();
  }
}

// >>>> ADC begin
static void APP_AdcConfig(void)
{
  ADC_ChannelConfTypeDef sConfig = {0};
  __HAL_RCC_ADC_FORCE_RESET();
  __HAL_RCC_ADC_RELEASE_RESET();                                                  /* Reset ADC */
  __HAL_RCC_ADC_CLK_ENABLE();                                                     /* Enable ADC clock */

  AdcHandle.Instance = ADC1;
  if (HAL_ADCEx_Calibration_Start(&AdcHandle) != HAL_OK)
  {
    APP_ErrorHandler();
  }
  AdcHandle.Init.ClockPrescaler        = ADC_CLOCK_SYNC_PCLK_DIV2;                /* ADC clock no division */
  AdcHandle.Init.Resolution            = ADC_RESOLUTION_12B;                      /* 12bit */
  AdcHandle.Init.DataAlign             = ADC_DATAALIGN_RIGHT;                     /* Right alignment */
  AdcHandle.Init.ScanConvMode          = ADC_SCAN_DIRECTION_FORWARD;             /* Backward */
  AdcHandle.Init.EOCSelection          = ADC_EOC_SINGLE_CONV;                     /* End flag */
  AdcHandle.Init.LowPowerAutoWait      = ENABLE;
  AdcHandle.Init.ContinuousConvMode    = DISABLE;
  AdcHandle.Init.DiscontinuousConvMode = DISABLE;
  AdcHandle.Init.ExternalTrigConv      = ADC_SOFTWARE_START;            /* External trigger: TIM1_TRGO */
  AdcHandle.Init.ExternalTrigConvEdge  = ADC_EXTERNALTRIGCONVEDGE_NONE;  /* Triggered by both edges */

  //AdcHandle.Init.DMAContinuousRequests = DISABLE;                                 /* No DMA */
  AdcHandle.Init.Overrun               = ADC_OVR_DATA_OVERWRITTEN;
  AdcHandle.Init.SamplingTimeCommon    = ADC_SAMPLETIME_41CYCLES_5;
  if (HAL_ADC_Init(&AdcHandle) != HAL_OK)
  {
    APP_ErrorHandler();
  }

  sConfig.Rank         = ADC_RANK_CHANNEL_NUMBER;
  sConfig.Channel      = ADC_CHANNEL_VREFINT;


  if (HAL_ADC_ConfigChannel(&AdcHandle, &sConfig) != HAL_OK)
  {
    APP_ErrorHandler();
  }
  /* Start ADC with Interrupt
  if (HAL_ADC_Start_IT(&AdcHandle) != HAL_OK)
  {
    APP_ErrorHandler();
  }*/
}

static void APP_AdcConfig_t(void)
{
  ADC_ChannelConfTypeDef sConfig_t = {0};
  __HAL_RCC_ADC_FORCE_RESET();
  __HAL_RCC_ADC_RELEASE_RESET();                                                  /* Reset ADC */
  __HAL_RCC_ADC_CLK_ENABLE();                                                     /* Enable ADC clock */

  AdcHandle_t.Instance = ADC1;
  if (HAL_ADCEx_Calibration_Start(&AdcHandle_t) != HAL_OK)
  {
    APP_ErrorHandler();
  }
  AdcHandle_t.Init.ClockPrescaler        = ADC_CLOCK_SYNC_PCLK_DIV2;                /* ADC clock no division */
  AdcHandle_t.Init.Resolution            = ADC_RESOLUTION_12B;                      /* 12bit */
  AdcHandle_t.Init.DataAlign             = ADC_DATAALIGN_RIGHT;                     /* Right alignment */
  AdcHandle_t.Init.ScanConvMode          = ADC_SCAN_DIRECTION_FORWARD;             /* Backward */
  AdcHandle_t.Init.EOCSelection          = ADC_EOC_SINGLE_CONV;                     /* End flag */
  AdcHandle_t.Init.LowPowerAutoWait      = ENABLE;
  AdcHandle_t.Init.ContinuousConvMode    = DISABLE;
  AdcHandle_t.Init.DiscontinuousConvMode = DISABLE;
  AdcHandle_t.Init.ExternalTrigConv      = ADC_SOFTWARE_START;            /* External trigger: TIM1_TRGO */
  AdcHandle_t.Init.ExternalTrigConvEdge  = ADC_EXTERNALTRIGCONVEDGE_NONE;  /* Triggered by both edges */

  //AdcHandle_t.Init.DMAContinuousRequests = DISABLE;                                 /* No DMA */
  AdcHandle_t.Init.Overrun               = ADC_OVR_DATA_OVERWRITTEN;
  AdcHandle_t.Init.SamplingTimeCommon    = ADC_SAMPLETIME_41CYCLES_5;
  if (HAL_ADC_Init(&AdcHandle_t) != HAL_OK)
  {
    APP_ErrorHandler();
  }

  sConfig_t.Rank         = ADC_RANK_CHANNEL_NUMBER;
 // sConfig.Channel      = ADC_CHANNEL_VREFINT;
  sConfig_t.Channel      = ADC_CHANNEL_TEMPSENSOR;


  if (HAL_ADC_ConfigChannel(&AdcHandle_t, &sConfig_t) != HAL_OK)
  {
    APP_ErrorHandler();
  }
  /* Start ADC with Interrupt
  if (HAL_ADC_Start_IT(&AdcHandle) != HAL_OK)
  {
    APP_ErrorHandler();
  }*/
}

// <<<< ADC  end
static void showPower(void) {
    HAL_ADC_Start(&AdcHandle);
    HAL_ADC_PollForConversion(&AdcHandle,1000000);
    adc_value[0]=HAL_ADC_GetValue(&AdcHandle);
    //T_VCC=(4095*1.2)/adc_valie[0];
    T_VCC=adc_value[0];
        //T_VCC=11;


      if (T_VCC < 1600) {
      ws2812_pixel(7, 128, 0, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

      if (T_VCC < 1590) {
      ws2812_pixel(6, 128, 0, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

      if (T_VCC < 1550) {
      ws2812_pixel(5, 90, 30, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (T_VCC < 1500) {
      ws2812_pixel(4, 10, 60, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (T_VCC < 1400) {
      ws2812_pixel(3, 10, 90, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (T_VCC < 1300) {
      ws2812_pixel(2, 5, 120, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (T_VCC < 1200) {
      ws2812_pixel(1, 0, 128, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (T_VCC < 1100) {
      ws2812_pixel(0, 0, 0, 90);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    HAL_Delay(5000);
              ws2812_pixel(0, 0, 0, 0);
              ws2812_pixel(1, 0, 0, 0);
              ws2812_pixel(2, 0, 0, 0);
              ws2812_pixel(3, 0, 0, 0);
              ws2812_pixel(4, 0, 0, 0);
              ws2812_pixel(5, 0, 0, 0);
              ws2812_pixel(6, 0, 0, 0);
              ws2812_pixel(7, 0, 0, 0);
              ws2812_send_spi();
    HAL_Delay(1000);


    if (T_VCC < 1650) {
              ws2812_pixel(0, 0, 0, 0);
              ws2812_pixel(1, 0, 0, 0);
              ws2812_pixel(2, 0, 0, 0);
              ws2812_pixel(3, 0, 0, 0);
              ws2812_pixel(4, 0, 0, 0);
              ws2812_pixel(5, 0, 0, 0);
              ws2812_pixel(6, 0, 0, 0);
              ws2812_pixel(7, 0, 0, 0);
              ws2812_send_spi();
              HAL_Delay(200);
              ws2812_pixel(8, 255, 0, 0);
              ws2812_send_spi();
              HAL_Delay(200);
              ws2812_pixel(8, 0, 0, 0);
              ws2812_send_spi();
              T_VCC=0;
    }


}

static void showTemp(void) {
    HAL_ADC_Start(&AdcHandle_t);
    HAL_ADC_PollForConversion(&AdcHandle_t,1000000);
    adc_temp[0]=HAL_ADC_GetValue(&AdcHandle_t);
    //T_VCC=(4095*1.2)/adc_valie[0];
    Temperature=adc_temp[0];
        //T_VCC=11;
      ws2812_pixel(8, 0, 0, 128);
      ws2812_send_spi();
      HAL_Delay(100);


       if (Temperature < 965) {
      ws2812_pixel(7, 128, 0, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

      if (Temperature < 960) {
      ws2812_pixel(6, 128, 10, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

      if (Temperature < 955) {
      ws2812_pixel(5, 120, 10, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (Temperature < 952) {  // aprox 25 deg
      ws2812_pixel(4, 120, 20, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (Temperature < 949) { // aprox 26 deg
      ws2812_pixel(3, 120, 30, 0);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (Temperature < 944) { // aprox 27 deg
      ws2812_pixel(2, 0, 30, 50);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (Temperature <  942) {
      ws2812_pixel(1, 0, 0, 50);
      ws2812_send_spi();
      HAL_Delay(100);
    }

    if (Temperature< 940) {
      ws2812_pixel(0, 0, 0, 90);
      ws2812_send_spi();
      HAL_Delay(100);
    }


    HAL_Delay(5000);
              ws2812_pixel(0, 0, 0, 0);
              ws2812_pixel(1, 0, 0, 0);
              ws2812_pixel(2, 0, 0, 0);
              ws2812_pixel(3, 0, 0, 0);
              ws2812_pixel(4, 0, 0, 0);
              ws2812_pixel(5, 0, 0, 0);
              ws2812_pixel(6, 0, 0, 0);
              ws2812_pixel(7, 0, 0, 0);
              ws2812_send_spi();
    HAL_Delay(1000);
              Temperature=0;

}

static void policeLights(void) {
    for (size_t i = 0; i < 10; i++)
  {


   ws2812_pixel(0, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(1, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(2, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(3, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(4, 0, 0, 0); ////
   ws2812_send_spi();
   ws2812_pixel(5, 0, 0, 255);
   ws2812_send_spi();
   ws2812_pixel(6, 0, 0, 255);
   ws2812_send_spi();
   ws2812_pixel(7, 0, 0, 255);
   ws2812_send_spi();
   ws2812_pixel(8, 0, 0, 255);
   ws2812_send_spi();

   HAL_Delay(500);

   ws2812_pixel(8, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(7, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(6, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(5, 255, 0, 0);
   ws2812_send_spi();
   ws2812_pixel(4, 0, 0, 0); ////
   ws2812_send_spi();
   ws2812_pixel(3, 0, 0, 255);
   ws2812_send_spi();
   ws2812_pixel(2, 0, 0, 255);
   ws2812_send_spi();
   ws2812_pixel(1, 0, 0, 255);
   ws2812_send_spi();
   ws2812_pixel(0, 0, 0, 255);
   ws2812_send_spi();

   HAL_Delay(500);
  }
}

/**
  * @brief  Error executing function.
  * @param  None
  * @retval None
  */
void APP_ErrorHandler(void)
{
  while (1)
  {
  }
}

#ifdef  USE_FULL_ASSERT
/**
  * @brief  Reports the name of the source file and the source line number
  *         where the assert_param error has occurred.
  * @param  file: pointer to the source file name
  * @param  line: assert_param error line source number
  * @retval None
  */
void assert_failed(uint8_t *file, uint32_t line)
{
  /* Users can add their own printing information as needed,
     for example: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
  /* Infinite loop */
  while (1)
  {
  }
}
#endif /* USE_FULL_ASSERT */Пример проекта в работе:
Между тем 9 светодиодов точно соответствуют набору игл матричного принтера, так что из данной платы можно сделать дисплей с механической разверткой. Разумеется, передавать произвольный текст на подвижную плату несколько сложно, так что обычно функциональность такого дисплея ограничивается отображением времени. Такая конструкция так и называется — «часы-пропеллер»:Бывают они как с осевым отображением, так и с боковым:В качестве привода и основы такой конструкции удобно использовать 120-140-мм вентилятор от компьютера. Для передачи питания на подвижную часть лучше использовать не вращающиеся контактные кольца, а трансформатор, первичная обмотка которого размещается на раме вентилятора, а вторичная — на кольцевом бумажном каркасе, надетом на крыльчатку, или же непосредственно на самой крыльчатке без использования каркаса:Но плоские катушки от Qi-зарядок справятся с передачей мощности лучше, да и готовый генератор накачки там уже есть.Для реализации термометра уже всё-таки придется ставить беспроводной интерфейс термодатчика.
Самые обсуждаемые обзоры


На каком вентиляторе делали?
Приезжают через 15 дней в детский сад — часы спешат на 3 часа. В пионерлагере — на 10 часов. Приезжают в армию — часов нет. Искали-искали, не нашли. Спрашивают проходящего солдата: «А где часы?» Солдат отвечает: «Прапорщик сказал: снимите нахрен этот вентилятор»
— «Пыя»? Или «пуя»?
— И пую найдем!
— А… Туя!
Снова только дербан ненужной электроники?
У меня с сайта он позаимствовал картинки вентиляторов с обмотками — было такое увлечение 20 лет назад. Вот отсюда atlab.narod.ru/articles/particle5.htm
Кстати, можно было отметить юбилей: статья была опубликована 28 февраля 2006 г. :)
Если покупать, то…
P.S. А если вы с Москвы то могу вам такую же как у автора подогнать, лежит вот прямо сейчас на столе, думал попробовать фонарик сделать маленький, светики там очень яркие, не знал что они ещё и управляемые.
Разве что по урнам порыться… Заглядывал у метро, но ни разу ничего подобного не видел :)
Разница в стоимости в абсолютных числах на домашних объёмах ничтожна, а эконимия транзисторов просто ради экономии — и подавно бред. Единственная причина, по которой я бы пытался что-то странное ставить — если бы был катастрофически ограничен по размерам, а востальных случаях — даром не надо, эта «экономия» выйдет боком в виде неудобств и потраченного времени.
Собственно, даже в проекте-примере выше данные на этот телевизор ещё как-то закинуть надо.
Логично, что то, что не подходит, не ставим. Но если подходит, а вопрос только в жабе — то оно того не стоит, если это не промышленные партии, где стоимость разработки по сравнению с себестоимостью комплектухи в пересчёте на экземпляр ничтожна. В 99% самоделок мелкая полноценная платка прекрасно подходит.
Кстати, «каждому проекту свой МК» даже в промышленности не любят — унификация рулит. Отдельный вопрос — чего вы именно к rp2040 прицепились. Если уж на то пошло, дефолтным выбором лучше пойдёт c3 mini.
Вернемся к экономии. Давайте посчитаем. пусть 20 шт стоят 320 руб, RP24040 (я к ней не привязался, просто она указа как «удобная») стоит порядка 150р за шт. Т.е. мне, чтобы подарить 20 подарков на новый год в виде useless box нужно будет добвить еще 2680руб. А в чем смысл? при том что каждый подарок суммарно тянет на 150руб. Это про жабу. Про C3 — хорошая штука, но опять же стоит около 150-170руб, ADC никакой (в petpull стоит пришлось костыли делать). Ну и смысл? PY32 — проект один раз разработан, остальное дело техники, подоткнул st link, 5 сек и можно устанавливать. Ну не понимаю я чем она не удобная… Ну не понимаю я зачем туда пихать что то более лучшее и дорогое.
А про унификацию еще та тема… там где i7 не поставить ATTINY, наоборот можно, а зачем?:
Неудобная — да хотя бы тем, что ни комьюнити нормального, ни собранных граблей, ни, собственно, возможности логирования/перепрошивки по беспроводу.
При этом вашу логику я понимаю: универсальная платка, готовые библиотеки, OTA, не надо каждый раз думать, не надо держать в голове особенности конкретного чипа. Для кучи задач это реально удобнее и быстрее. Я не спорю.
Но и вы поймите: где задача — моргнуть и дёрнуть, я не хочу платить за то, что не используется. PY32 за 16 рублей — это расходник уровня лейкопластыря. Не жалко 150 рублей — жалко ставить их туда, где они не нужны. Спалил — выкинул, залил — выкинул, оставил в устройстве — не жалко.
Давайте вернёмся к началу. Вы готовы понять мою позицию так же, как я понял вашу?
Во-вторых, вы сравниваете по стоимости голый чип с готовой разведенной платой.
В-третьих, я понимаю, что вы уже вложились в изучение и сбор граблей, но для того, кто этого не делал, потраченное на изучение этого чипа время будет многократно дороже, чем экономия — опять же, если хоть как-то в рамках хоббийных масштабов оставаться. Ну просто потому что хотя бы часов 10-то потратили, то есть от $150 и дальше по рыночным рейтам для тех, у кого есть нужная квалификация.
P. S. Утюг с дистационным управлением — отличная идея, кстати. Приложение на смартфоне, ярлычок сфоткал — он сам нужный режим выставил, отвалилась связь со смартфоном — отключился, если ошибка какая — показал нормальное сообщение, там же справочник — как утюжить разные ткани… Да масса плюшек возможна.
По второму. Голый чип или чип с адаптером? И что такое «готовая плата»? USB-разъём, пара кнопок, светодиод и LDO? Использование кнопок и моргалок на плате для этого чипа с его планируемым функционалом практически не требуется. Мы же сразу закладываем его в некое мелкое или автономное устройство выполняющее конкретный логический алгоритм: измерить/посмотреть, что на одной ноге — дёрнуть три раза другой. А если вдруг и потребуется что-то отладить, всегда можно быстро накидать навесом на макетке. К тому же для RP2040, если уж на то пошло, гребёнки тоже ручками паять нужно. При этом для PY32 встроеный LDO не нужен — разброс по входному питанию огромный. Можно питать напрямую от 5В, двух пальчиковых батареек или от 1S 18650, что для RP2040 не очень подходит. Напрямую от 1S её не запитать — на зариженном аккумуляторе 4.2В много. Придется питать через LDO, который сам по себе жрёт микроамперы в режиме ожидания, а это прожорливо для автономных систем. Конечно, закостылить можно всё, а зачем? Сюда же добавим и толерантность PY32 к 5В уровням, что в микросхемах такого класса встречается нечасто, но бывает критически важно.
Про третье. Разработка простенького проекта с нуля заняла у меня меньше времени, чем я потратил на ответы здесь. Вы говорите, что хобби — про деньги, а время ценно по прайсу работодателя. Но вы забываете, что в хобби время — это не убыток, а чистый профит. Я не «терял» эти часы на изучение нового чипа, а провел их с пользой для собственого развития, разбираясь в новой архитектуре. Хобби — это не только деньги, это и про время тоже. Рыбалка: лодка с мотором стоит дорого, но это ерунда, если пересчитать время проведённое на ней. Я не говорю, что выброшу всё остальное. Просто каждому проекту своё. Ставить RP2040 или C3 туда, где вся задача устройства — что то опрашивать или дёрнуть ногой, это как стрелять из пушки по воробьям: шуму много, толку чуть. Пушка не плохая, просто она для другого.
Вас же никто не принуждает использовать везде PY32. Не хотите — ваше право, но это не означает, что другие должны поголовно перейти на RP или C3 полностью исключая практический интерес. Есть успешная реализация, а использовать чип или нет — пусть каждый решает сам под свои задачи. Я еще раз повторю: я совершенно не против вашей позиции, и для ваших сценариев ESP32 или RP2040 подходят. Но и вы поймите мою — в рамках моих задач и озвученных выше нюансов, PY32 является абсолютно осознанным, оправданным и рабочим решением. Одно другому не мешает.
Готовая плата — это то, что можно кинуть в корпус без дальнейших шевелений и сходу припаять всю внешку, не устраивая пляски с монтажом в воздухе еле ещё чем-то подобным, к чему можно вменяемо (разъёмом или таам pogo pin) причепить тот же st-link. А гребёнки припаять (а тем более — если только нужные ноги) — секунда делов.
Вот с чем я категорически не согласен — так это с попытками «из пушки по воробьям» по оставшимся незадейсовванными возможностям чипа. Затраты денег/времени, удобство, результат — важны. А какая там избыточность по ресурсам и насколько там оно раскроется — никакого значения не имеет. Те же платки на RP2040 — самые дешёвые, имеют минимум граблей, хорошо поддерживаются — в моём понимании это выбор №2 (первый — c3 mini, потому что наличие вайфай — это почти всегда плюс, даже если сходу он не используется). Если бы у них стало при прочих равных в сто раз больше возможностей — не вижу, как это должно помешать ставить их мигать светодиодом.
И уж точно я не говорил, что другие что-то дам должны. Мой поинт — для того, чтобы делать хоббийные электронные поделки (где суть — в «сделать и чтобы работало») — лучше брать то, на чём это делать удобно. Что, как правило, означает всякие готовык платы с хорошо известными МК. То, что у вас задачи и предпочтения в хобби несколько отличаются (ну честно, вы первый из тех, кого я знаю, кому нравится читать даташиты) — это я уже понял.
Деньги же не пахнут.
Тем более людям нравится, развлекуха всегда в цене.
Повторять это, конечно, никто не будет, потому что повторять нечего, руками разобрано, сфоткано и выкинуто в мусорку.
А большая часть фото надергана из интернета.
habr.com/ru/articles/868216/
youtu.be/eMfcs0iO8zE?si=TYQndgUpq4s24QCF
atlab.narod.ru/articles/particle5.htm
Меня не перестаёт поражать эта фраза в отношении такой смешной суммы, рили)))
Именно это я и назвал совсем зашкваром.
Пару раз в магазин можно сходить.
А когда «смотрите я разобрал и вот из этого МОЖНО что то сделать» — это немного другая категория.
Может потому, что тот автор не превратил 90% своих обзоров в разборки?
Ваще как бы понятно, что и такой контент может быть востребован, но вот меня лично постоянно триггерит откровенное несоответствие названия содержанию.
Ну какое это нафиг «сделано руками», если оно, наоборот, разобрано или даже сломано?
Это разнонаправленные процессы, антагонистичные, противоположные )))